
Integrace MAVlink (Pixhawk)
Mini umí číst data senzorů z letové řídicí jednotky kompatibilní s protokolem MAVlink, například z Pixhawku. Dokáže také rozpoznat, zda je dron ve vzduchu, nebo na zemi, a podle toho na zařízení sám zahájit nebo ukončit let.
Připojení k letové řídicí jednotce MAVlink
K propojení zařízení Dronetag s letovou řídicí jednotkou potřebujete správný kabel. Propojovací kabel si objednejte v našem e-shopu, nebo si ověřte, že máte po ruce kompatibilní kabel. Zapojení musí přesně odpovídat popisu níže.
Rozšiřující port Dronetag Mini
Dronetag Mini má běžný 4pinový konektor JST SH s rozhraním UART bez řízení toku.
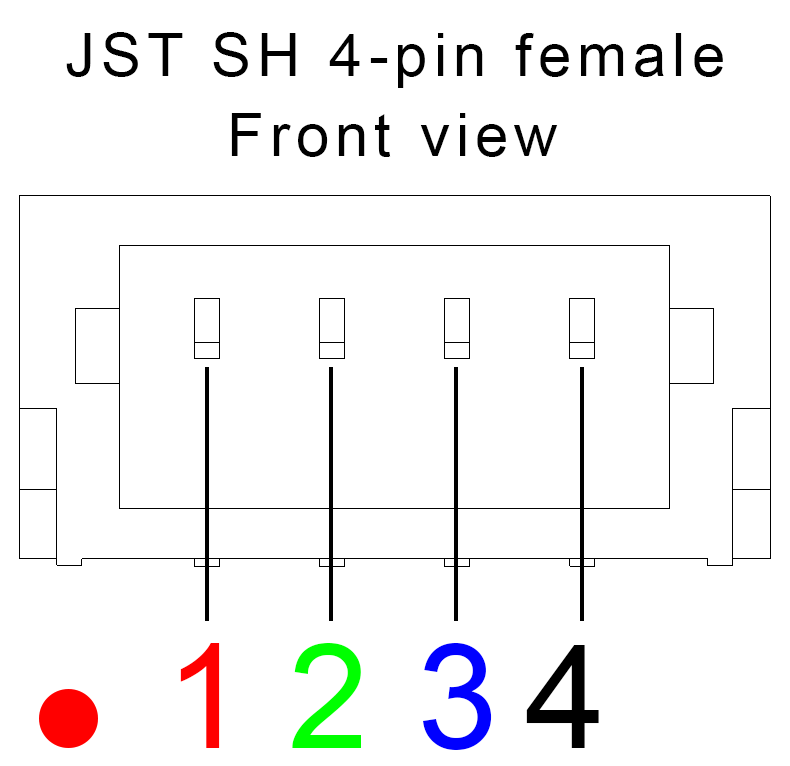
| Pin č. | Název | Barva ve schématu | Popis |
|---|---|---|---|
| 1 | VCC | červená | Nepřipojujte k žádnému zdroji napětí |
| 2 | UART RX | zelená | Příjem zařízení Dronetag (logika 3,3 V) |
| 3 | UART TX | modrá | Vysílání zařízení Dronetag (logika 3,3 V) |
| 4 | Ground | černá | Uzemnění (zem) |
Port Telem na Pixhawku
Většina letových řídicích jednotek kompatibilních s MAVlinkem (například Pixhawk) používá 6pinové konektory JST GH, které lze nastavit jako rozhraní UART/sériový port.
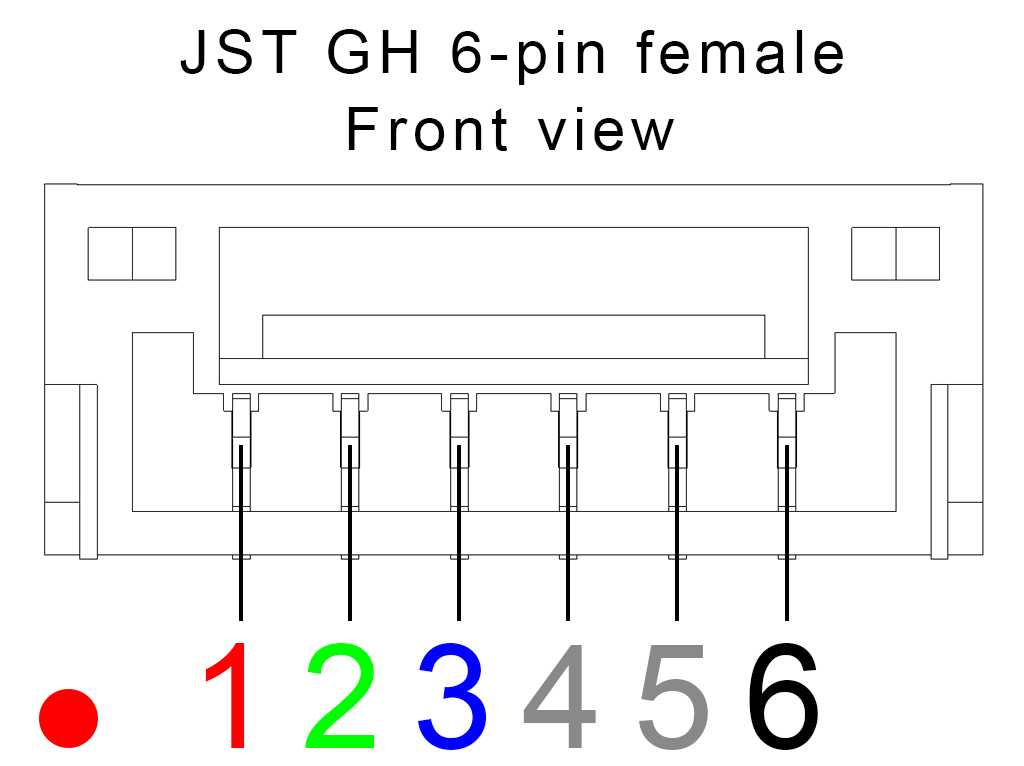
| Pin č. | Název | Barva ve schématu | Popis |
|---|---|---|---|
| 1 | VCC | červená | Napájení z letové řídicí jednotky (5 V) |
| 2 | UART TX | zelená | Vysílání letové řídicí jednotky (logika 3,3 V až 5 V) |
| 3 | UART RX | modrá | Příjem letové řídicí jednotky (logika 3,3 V až 5 V) |
| 4 | CTS | šedá | Pin pro řízení toku (logika 3,3 V až 5 V) |
| 5 | RTS | šedá | Pin pro řízení toku (logika 3,3 V až 5 V) |
| 6 | Ground | černá | Uzemnění (zem) |
Mini připojený k letové řídicí jednotce
Pro úspěšné propojení zařízení Dronetag s letovou řídicí jednotkou stačí zapojit pouze piny UART RX, UART TX a Ground. Zapojení, které neodpovídá schématu níže, může zařízení trvale poškodit a vede ke ztrátě záruky.
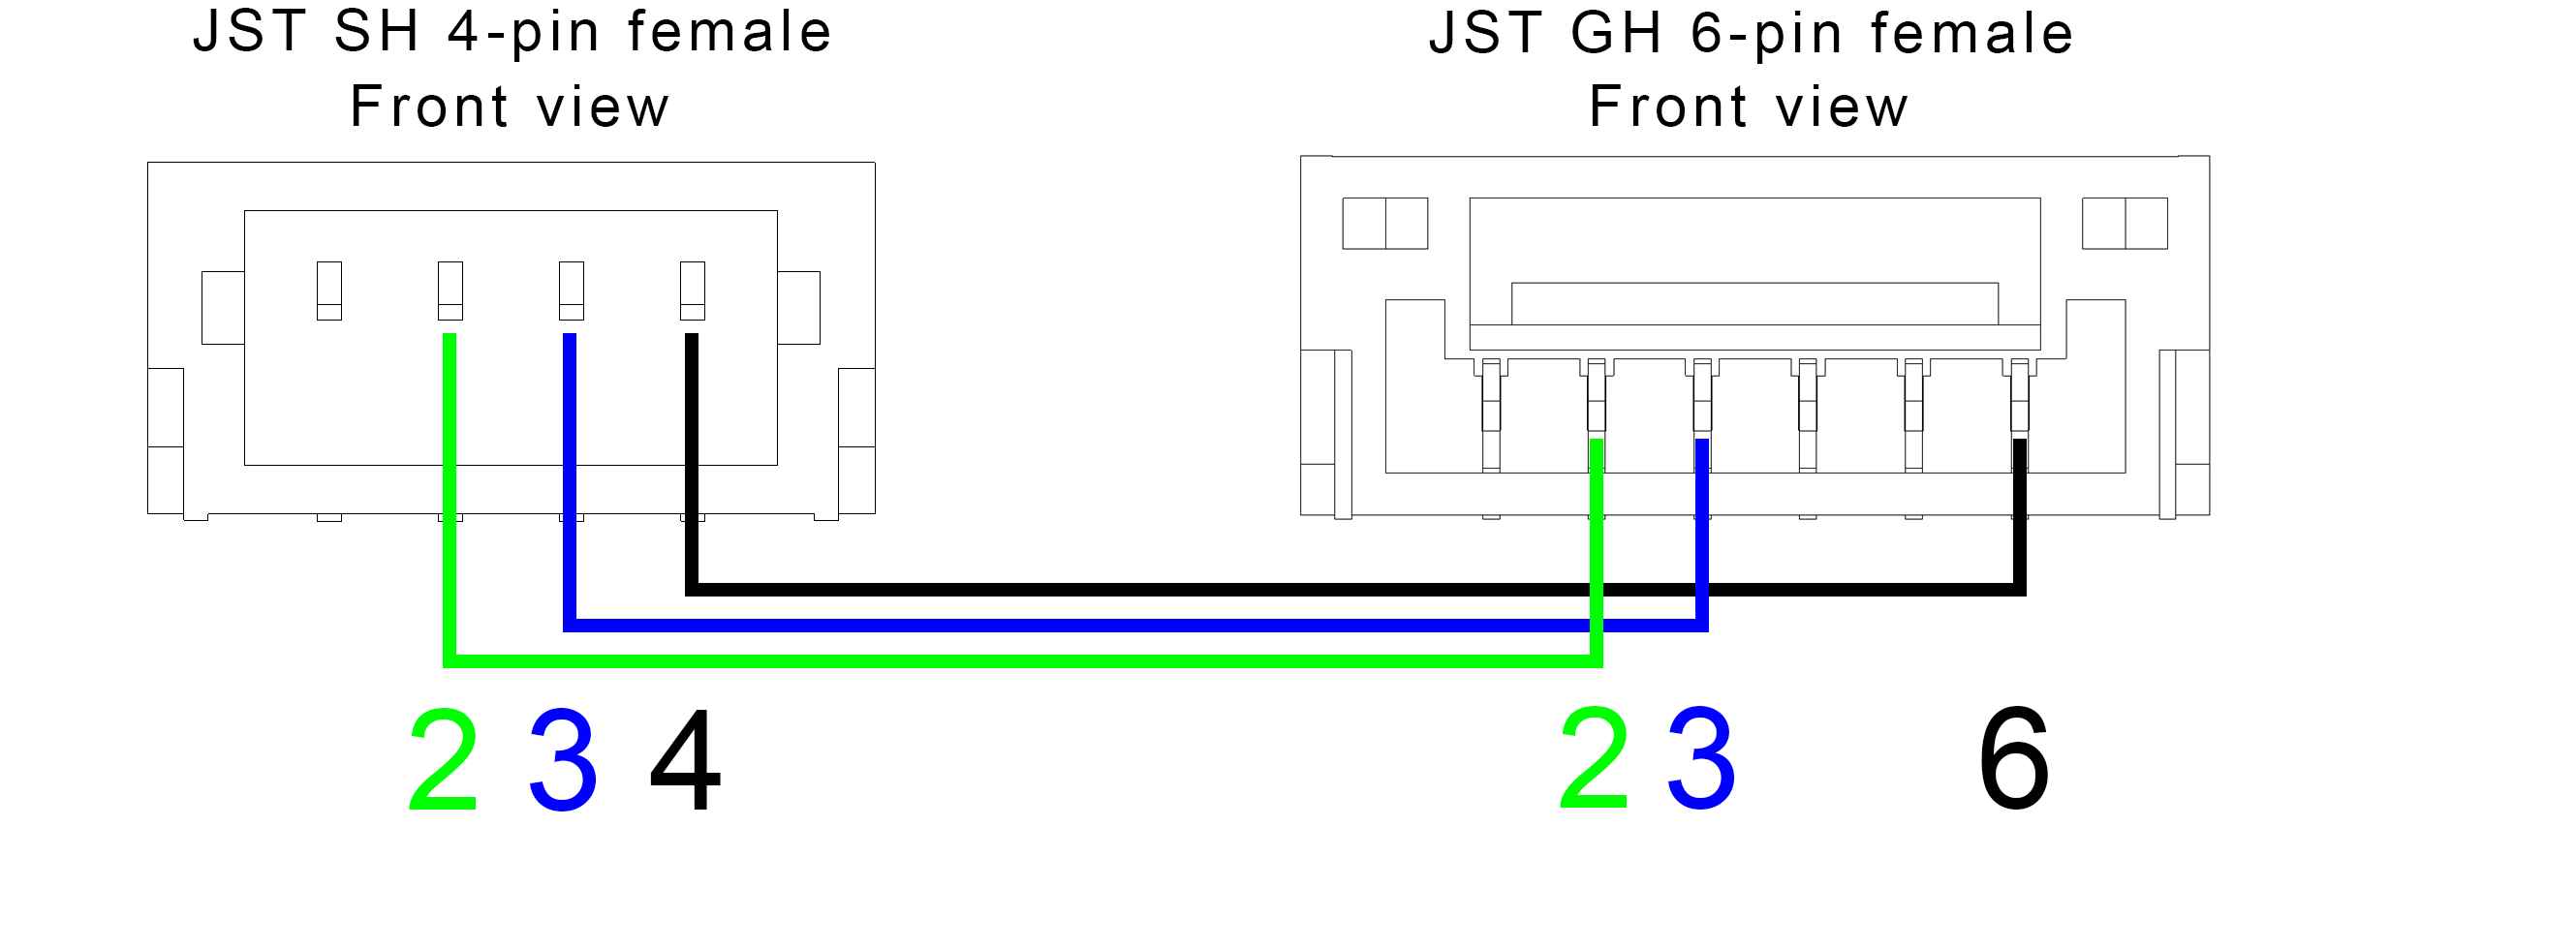
- Na pin 1 (VCC) na straně Dronetag Mini nikdy nepřivádějte žádné napětí.
- Vždy zkontrolujte, že zapojení UART TX/RX odpovídá popisu výše.
- Pin Ground musí být vždy zapojený.
Nastavení letové řídicí jednotky MAVlink
Na straně letové řídicí jednotky nastavte na portu UART/sériovém portu tyto parametry:
- přenosová rychlost (baudrate) 115200,
- protokol MAVlink 2.
Použití dat MAVlink jako vstupu zařízení Dronetag
Posledním krokem je nastavit MAVlink jako vstup GNSS a volitelně také jako spouštěč pro zahájení a ukončení letu.
- Otevřete konfiguraci zařízení.
- Jako vstup GNSS zvolte možnost MAVlink. Vnitřní přijímač GNSS se vypne.
- Pokud chcete, aby stav letu řídila letová řídicí jednotka, zapněte v sekci General možnost MAVlink flight control.
Od této chvíle se data MAVlink čtou přes rozšiřující konektor a vysílají se lokálně, případně se odesílají do Dronetag Cloudu. Úspěšnost integrace rychle ověříte tak, že rozšiřující konektor odpojíte ve chvíli, kdy už má dron přesnou polohu z GNSS. LED GNSS, která předtím svítila zeleně, by měla začít pulzovat oranžově.
- Let s Dronetagem lze zahájit, jen když má dron přesnou polohu.